
着路上车辆数量不断增加,停车位置也越来越小,停车成为了让很多司机头疼的问题。甚至还有一些不法分子利用视野盲区进行碰瓷,敲诈勒索等违法行为。由此,360 环视系统也被众多驾驶员认可,接下来将为大家介绍下这个 360 环视系统。
360 环视系统,是一套利用多个广角摄像头并通过车载显示屏幕显示自動車四周 360 度全景融合鸟瞰图像的泊车辅助系统,也叫全景倒车影像系统,全景泊车系统等。
它可以帮助自動車驾驶员了解车辆周边视线盲区,从而更为直观、更为安全地停泊车辆。整个系统的组成主要包括多个广角摄像头(多为 4 个),摄像头解码チップ,主处理器,電源管理チップ,液晶屏等。
其基本工作原理是主处理器通过摄像头解码チップ采集 4 个广角摄像头的原始数据,通过内部的算法将 4 个摄像头数据无缝融合成一幅鸟瞰图,显示到液晶屏上。
ZLG 提供完整的 360 环视解决ソリューション,包括基于 LVDS 和基于以太网的ソリューション,两者仅在摄像头的数据传输方式上有所差别。
一.基于 LVDS 传输的 360 环视ソリューション
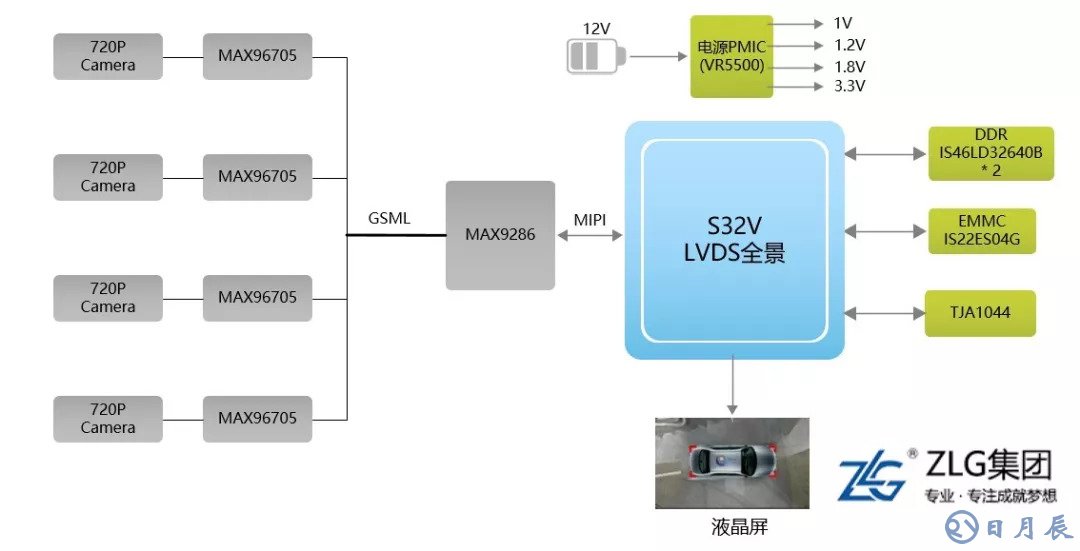 图 1 基于 LVDS 的 360 环视ソリューション框图
ソリューション简介:摄像头端利用 MAX96705 将摄像头数据串行发出,而 MAX9286 解串器可通过长达 15 米的屏蔽双绞线(STP)或同轴电缆接收并同步来自 4 个摄像头的视频信号,通过 MIPI CSI-2 将数据传入 S32V,S32V 将图像数据进行融合拼接,再显示在液晶屏上。
二.基于以太网传输的 360 环视ソリューション
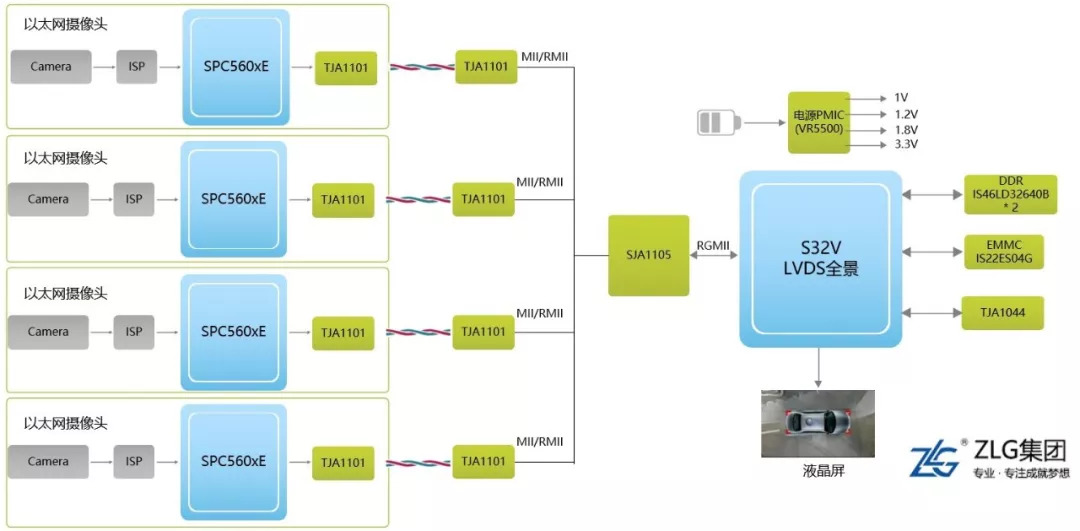
图 2 基于以太网的 360 环视ソリューション框图
ソリューション简介:摄像头端 SPC560xE 将摄像头数据采集并编码,随后通过以太网将数据发送到网关 SJA1105,网关将 4 路摄像头数据转发至 S32V,S32V 解析图像数据并对数据进行融合拼接并显示。
三.主处理器平台 S32V 介绍
S32Vチップ框图如下:
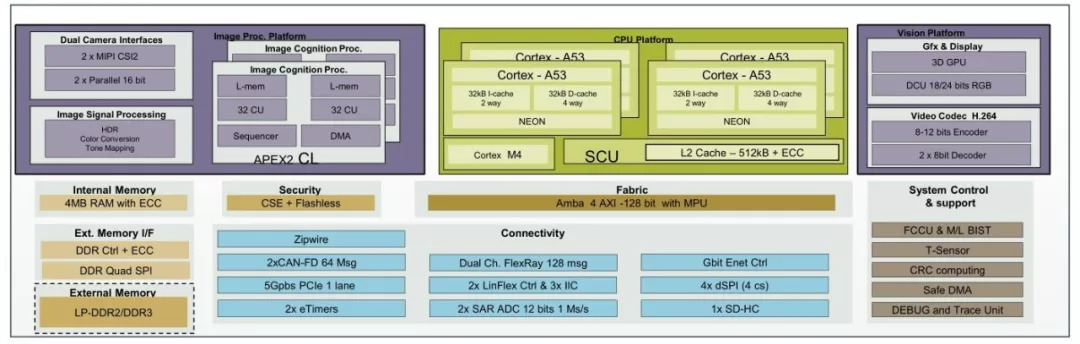
图 3 S32Vチップ框图
S32V 是NXP推出的一款自動車视觉微处理器,多达 4 x A53@1GHz 和 1 x M4@133MHz 内核,具有强大的运算处理能力。S32V 包含 2 个 APEX 核,可以轻松实现图像视频的检测,识别,カテゴリー等用途。S32V 内部具有 ISP,用户可以根据自己的用途在 ISP 跑相应的算法,从而可以使得摄像头数据更清晰,融合效果与显示效果更好。此外,S32V 还包含一颗强大的 3D GPU——GC3000,可轻松的将多路图像数据进行融合拼接,完美实现 360 环视效果。
下图给出了 Vivante公司的一些主流 GPU 的性能パラメータ:
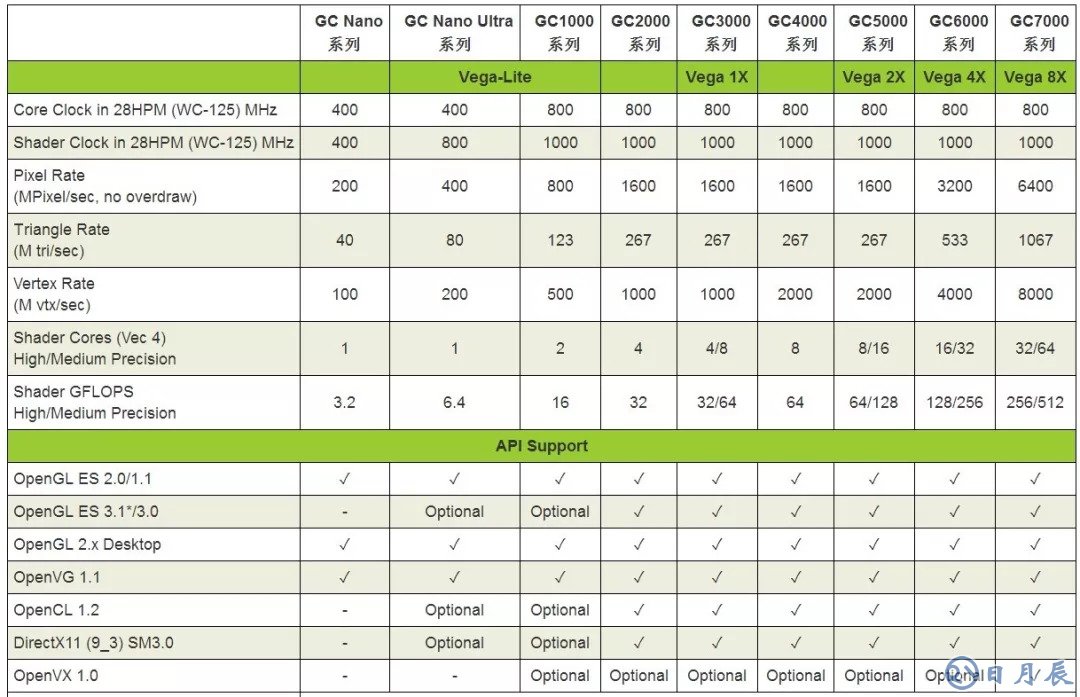
图 4 Vivante 主流 GPUパラメータ
四、丰富的开发资源
我们可提供 S32V 的核心板以及底板供您调试开发,同时也提供丰富的硬件设计资料,软件例程资料。让您在最短时间上手 S32V 平台!
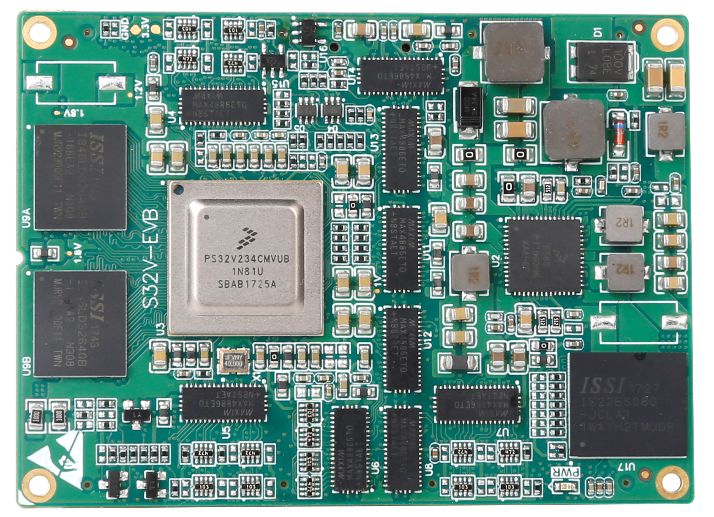
图 5 S32V 核心板图片
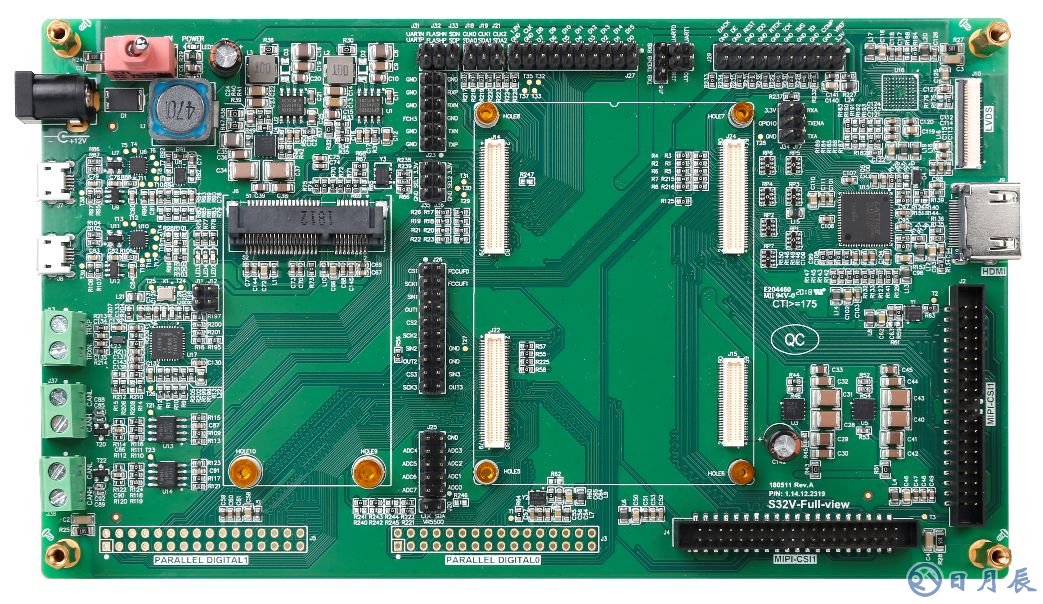
图 6 S32V 底板图片
目前 360 环视製品已经普及,下一代的 360 环视系统将会做的更清晰,效果也将逐渐由 2D 发展成 3D,同时功能上可能会增加一些图像识别功能。

