
下面是一个对 51 实验板配套的红外线遥控器的解码程序, 它可以把红外遥控器每一个按键的键值读出来, 并且通过实验板上 P1 口的 8 个LED显示出来, 在解码成功的同时并且能发出“嘀嘀嘀”的提示音.
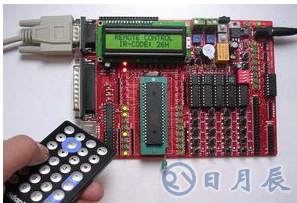
;=================================================
; 红外遥控接收
;=================================================
; ew51 仿真编程器 配套实验板学习例程
;
; 中山单片机学习网 智佳科技 逸风
;
; http://www.zsMCU.com
; E-mail:info@zsmcu.com
;=================================================
ORG 0000H
MAIN:
JNB P2.2, IR ;遥控扫描
LJMP MAIN ;在正常无遥控信号时, 一体化红外接收头输出是高电平, 程序一直在循环.
;=================================================
; 解码程序
IR:
;以下对遥控信号的 9000 微秒的初始低电平信号的识别, 波形见图5.
MOV R6, #10
IR_SB:
ACALL DELAY882 ;调用 882 微秒延时子程序
JB P2.2, IR_ERROR ;延时 882 微秒后判断 P2.2 脚是否出现高电平如果有就 Cerrar sesión 解码程序
DJNZ R6, IR_SB ;重复 10 次, 目的是检测在 8820 微秒内如果出现高电平就 Cerrar sesión 解码程序
;识别连发码, 和跳过 4.5ma 的高电平.
JNB P2.2, $ ;等待高电平避开 9 毫秒低电平引导脉冲
ACALL DELAY2400
JNB P2.2, IR_Rp ;这里为低电平, 认为是连发码信号, 见图6.
ACALL DELAY2400 ;延时 4.74 毫秒避开 4.5 毫秒 resultados 码
;以下 32 数据码的读取 , 0和1的识别 请看图2
MOV R1, #1AH ;设定 1AH 为起始RAM区
MOV R2, #4
IR_4BYTE:
MOV R3, #8
IR_8BIT:
JNB P2.2, $ ;等待地址码第一位的高电平信号
LCALL DELAY882 ;高电平开始后用 882 微秒的时间尺去判断信号此时的高低电平状态
MOV C, P2.2 ;将 P2.2 引脚此时的电平状态 0 或 1 存入 C 中
JNC IR_8BIT_0 ;如果为 0 就跳转到 IR_8BIT_0
LCALL DELAY1000
IR_8BIT_0:
MOV A, @R1 ;将 R1 中地址的给 A
RRC A ;将 C 中的值 0 或 1 移入 A 中的最低位
MOV @R1, A ;将 A 中的数暂时存放在 R1 中
DJNZ R3, IR_8BIT ;接收地址码的高 8 位
INC R1 ;对 R1 中的值加 1, 换下一个 RAM
DJNZ R2, IR_4BYTE ;接收完 16 位地址码和 8 位数据码和 8 位数据,
;存放在 1AH/1BH/1CH/1DH 的 RAM 中
;解码成功
JMP IR_GOTO
IR_Rp:
;这里为重复码执行处
;按住遥控按键时, 每过 108ms 就到这里来
JMP IR_GOTO
IR_ERROR:
;错语 Cerrar sesión
LJMP MAIN ;Cerrar sesión 解码子程序
;=================================================
;遥控执行部份
IR_GOTO:
;这里还要判断 1AH 和 1BH 两个系统码或用户码, 用于识别不同的遥控器
;MOV A, 1AH
;CJNE A, #xxH, IR_ERROR ;用户码1不对则 Cerrar sesión
;MOV A, 1BH
;CJNE A, #xxH, IR_ERROR ;用户码2不对则 Cerrar sesión
;判断两个数据码是否相反
MOV A, 1CH
CPL A
CJNE A, 1DH, IR_ERROR ;两个数据码不相反则 Cerrar sesión
;遥控执行部份
;MOV A, 1DH ;判断对应按键
;CJNE A, #xxH, {1}6
;LJMP -à跳到对应按键执行处
;CJNE A, #xxH, {1}6
;LJMP -à跳到对应按键执行处
;.
MOV P1, 1DH ;将按键的键值通过 P1 口的 8 个 LED 显示出来!
CLR P2.3 ;蜂鸣器鸣响-嘀嘀嘀-的声音, 表示解码成功
LCALL DELAY2400
LCALL DELAY2400
LCALL DELAY2400
SETB P2.3 ;蜂鸣器停止
;Restablecer 遥控值使连按失效
MOV 1AH, #00H
MOV 1BH, #00H
MOV 1CH, #00H
MOV 1DH, #00H
LJMP MAIN
;=================================================
; 延时子程序
;=============================882
DELAY882: ;1.085x ( (202x4) +5) =882
MOV R7, #202
DELAY882_A:
NOP
NOP
DJNZ R7, DELAY882_A
RET
;=============================1000
DELAY1000: ;1.085x ( (229x4) +5) =999.285
MOV R7, #229
DELAY1000_A:
NOP
NOP
DJNZ R7, DELAY1000_A
RET
;=============================2400
DELAY2400: ;1.085x ( (245x9) +5) =2397.85
MOV R7, #245
DELAY2400_A:
NOP
NOP
NOP
NOP
NOP
NOP
NOP
DJNZ R7, DELAY2400_A
RET
END
来源; 21ic

